ロボット掃除機向け家具配置:高さ、通路、基地
本体の実寸を基準に、家具下高さ、椅子間隔、充電基地、配線、ラグ、段差、ペット用品、部屋間経路を確認します。
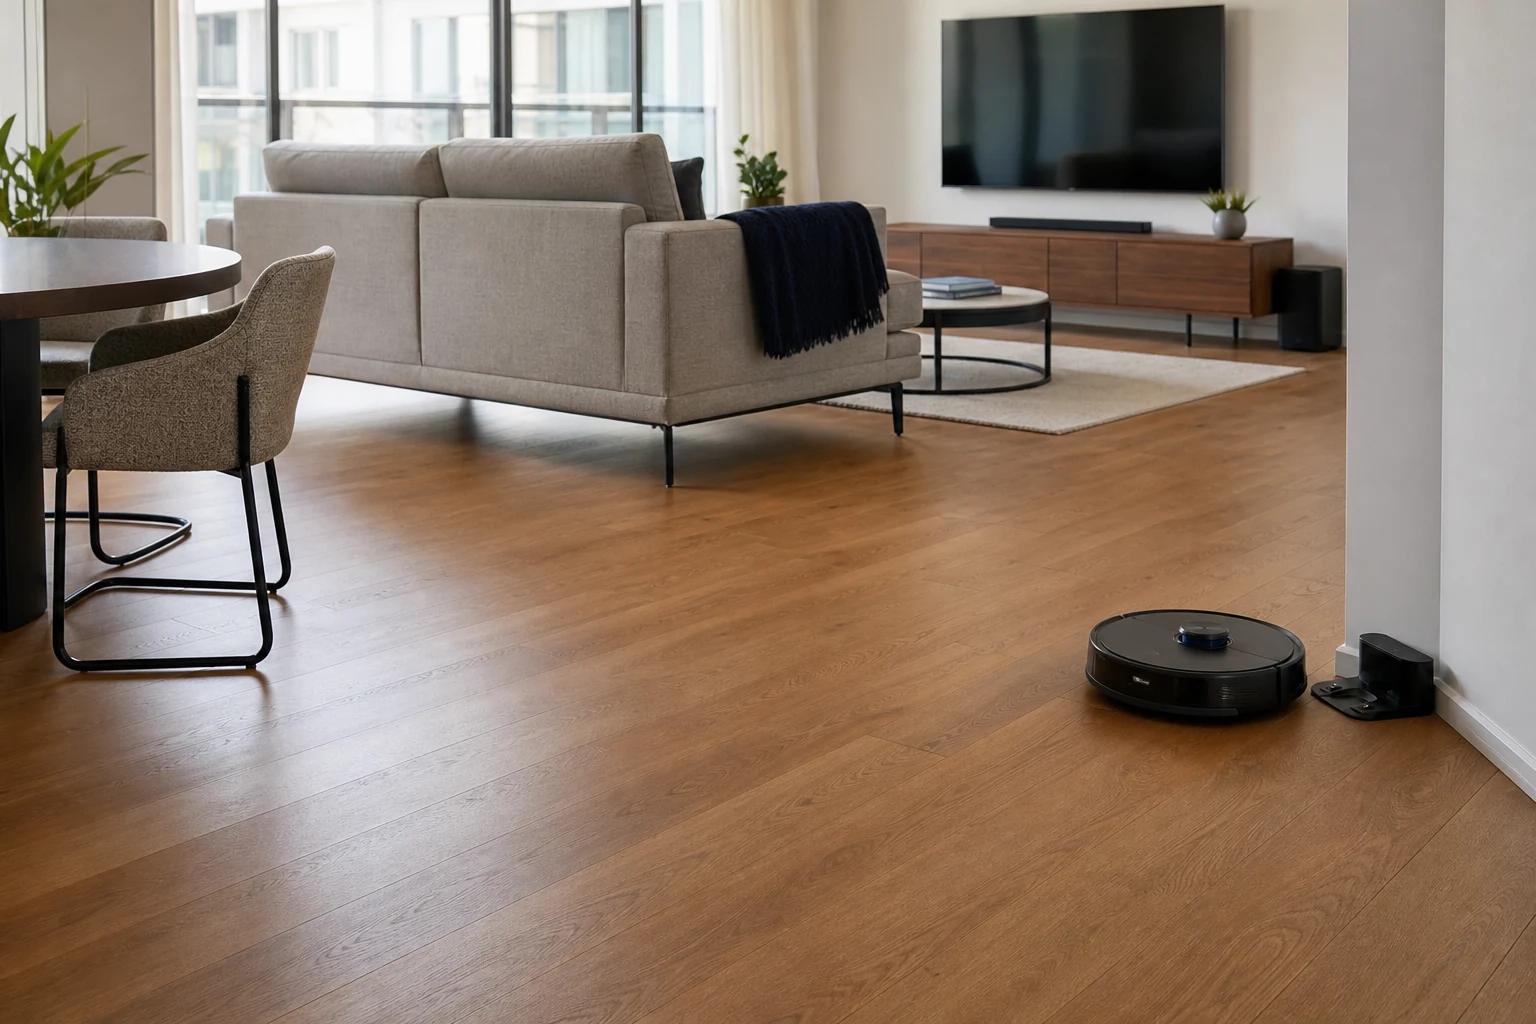
ロボット掃除機が清掃するのは、図面上の床ではなく、実際に入れる床です。ソファ下が数mm低い、椅子脚が檻になる、充電コードが垂れる、ラグ房が絡む、基地が扉で隠れると、毎日の救出作業が増えます。
実機を測る
本体直径、LiDARやカメラを含む全高、サイドブラシ、旋回、基地寸法を記録します。家具下高さを本体全高と同じにせず、床の不陸、ラグ端、家具のたわみへ余裕を加えます。
乗越え段差も実測します。丸い15mm見切りが鋭い12mm段差より通りやすい場合があり、車輪、摩擦、進入角で変わります。
家具下は十分開けるか完全に塞ぐ
本体だけ入って、中央梁、たわんだフレーム、センサー塔で止まる状態が最悪です。ソファ、ベッド、テレビ台は脚部だけでなく中央を含む全範囲を測ります。下を清掃しない家具は連続台輪などで半進入を防ぎ、細いほこり溝を作りません。
家具間を本体より広くする
椅子脚、テーブル台座、植木鉢、サイドテーブルの最狭部を測ります。斜め進入では直径以上が必要なため、本体幅に約50~100mmを加えて試すのが出発点です。カンチレバー椅子、低い貫、密な脚はブラシを捕らえます。
椅子の「清掃位置」を決めます。安全に天板へ上げる、床マークまで引く、置いたまま通れる脚構造を選ぶ、のどれかを毎回再現できるようにします。
基地を隠し過ぎない
基地には平らな床、安定した背面、電源、機種指定の前方・側方空間が必要です。扉裏、低過ぎる棚、動かすごみ箱の横を避けます。自動収集基地は、ふた開閉、紙パック、ブラシ清掃、コンセントへ手が届く余白も必要です。水、暖房、長いカーテンから離します。
コードと布を床から上げる
テレビ、照明、充電器、スピーカー配線はブラシより上へ固定し、車輪へ巻ける輪を残しません。電源タップは放熱と保守を確保して固定します。カーテン、ベッドスカート、毛布、紐、長い房は経路から外し、ペット玩具と充電ケーブルに日常用かごを設けます。
ラグと段差を多方向から試す
ラグ端を平らに固定し、床材対応の滑り止めを使います。厚いシャギー、房、黒い縁、反射柄は一部センサーへ影響します。機種の現行案内を確認してください。
敷居は正面、斜め、戻り方向を試します。見切りスロープを追加する場合、固定し、つまずき、扉、車いす、避難動線を悪化させないこと。
水と不安定物、高低差を物理保護する
軽い床灯、植木台、ペット食器、屏風はバンパーで動きます。安定した台座か床上収納へ替えます。水皿は進入禁止だけでなく、乗り上げない受皿へ。床までの鏡やガラスは導航に影響することがあります。階段や高低差は地図だけに頼らず、物理環境も安全にします。
部屋間を一続きにする
基地から全清掃室へ行き戻る経路を描き、扉は普段の位置にします。ドアストッパー、浴室マット、洗濯かご、ペットゲートが経路を切ります。家具動線ガイドも使い、人と機械の通路を安定させます。
生活後の部屋で試す
Aedifex に本体円、基地進入、低家具、ラグ、敷居、配線、扉を置きます。実機テストは片付け直後でなく、一日生活した後に行い、救出、反復衝突、清掃漏れ、紙パック交換の問題を記録します。ルームプランナーで脚形状を比較します。
最終チェック
- 全高、直径、ブラシ、旋回、基地、保守空間を測った。
- ベッド、ソファ、収納の全下面に高さ余裕がある。
- 家具下は十分通すか完全に塞いだ。
- 狭い通路は本体より広く、斜め進入も試した。
- 椅子の清掃位置を再現できる。
- 基地への帰還、袋交換、ブラシ、電源が扱える。
- コード、カーテン、毛布、房、玩具を床から外した。
- ラグと全敷居を往復テストした。
- 水、不安定物、鏡、階段を物理的に守った。
対応住宅は空っぽである必要はありません。境界、安定、連続床が重要です。経路確認後はインテリアプランナーで家具脚を比較し、/registerから保存できます。
ロボット掃除機向け家具配置:高さ、通路、基地
ロボット高100mm、ソファ最低下面105mmと仮定します。仮の上下動作余地10mmを加え、本体高さと確実な進入を分けます。
断面では動作余地を別の上部損失にします。105−10−0−100=−5mmで、本体が公称開口より低くても足りない条件です。
番号と記号は本文の説明に対応します。画面を測らず、記載寸法を使ってください。
1:上部固定部分、2:下部固定高さ、3:下部の物の上の動作高さ。
| 入力項目 | A | B |
|---|---|---|
| 利用可能な全高 (mm) | 105 | 125 |
| 上部の障害 (mm) | 10 | 10 |
| 下側の固定構成 (mm) | 0 | 0 |
| 動作に必要な高さ (mm) | 100 | 100 |
条件変更と確認の証拠
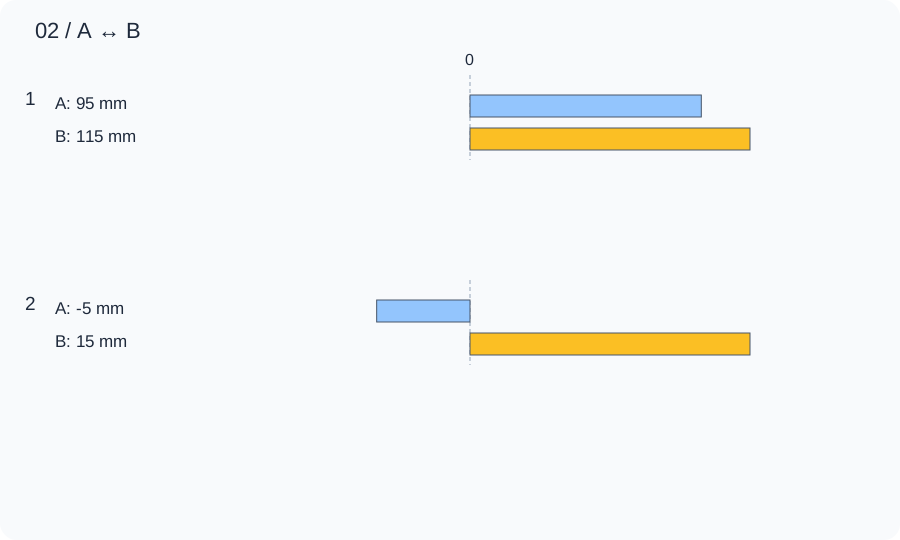
確認した下面125mmなら15mmです。即席の脚上げで実現せず、適切な家具か手掃除範囲を選びます。
| 計算した関係 | A | B |
|---|---|---|
| 1. 未配分の高さ | 95 mm | 115 mm |
| 2. 動作高さを除いた残り | -5 mm | 15 mm |
桟、裏布、荷重時のたわみを最低点で測り、説明に沿って見守って実機を試します。横の進入、ラグ、退出は別に確認し、高さ計算でナビゲーションを保証しません。
条件を変えて試す
ロボット掃除機向け家具配置:高さ、通路、基地
ロボット高100mm、ソファ最低下面105mmと仮定します。仮の上下動作余地10mmを加え、本体高さと確実な進入を分けます。
入力範囲: 1–10000 · 刻み幅: 1
入力範囲: 0–10000 · 刻み幅: 1
入力範囲: 0–10000 · 刻み幅: 1
入力範囲: 0–10000 · 刻み幅: 1
負の残りは仮定した範囲の重なりです。入力や案を変えてください。
- 未配分の高さ
- 95 mm
- 動作高さを除いた残り
- -5 mm
比較する境界 — 利用可能な全高: 105 mm
青い破線:比較境界。赤い寸法線:不足分。
動作高さを除いた残り: −5 mm · 不足 5 mm
105 − 10 − 0 − 100 = -5 mm
桟、裏布、荷重時のたわみを最低点で測り、説明に沿って見守って実機を試します。横の進入、ラグ、退出は別に確認し、高さ計算でナビゲーションを保証しません。
実測住宅や施工確認ではなく、学習用の仮定です。結果はこの単純化した形状や予算だけを示します。変更は現在のページ内のみで、再読込すると初期値に戻ります。