扫地机器人友好布局:家具净高、通道和基站
按机器真实高度和直径,检查沙发床底、桌椅间隙、基站回充、线缆、地毯、门槛、宠物用品和跨房间清扫路径。
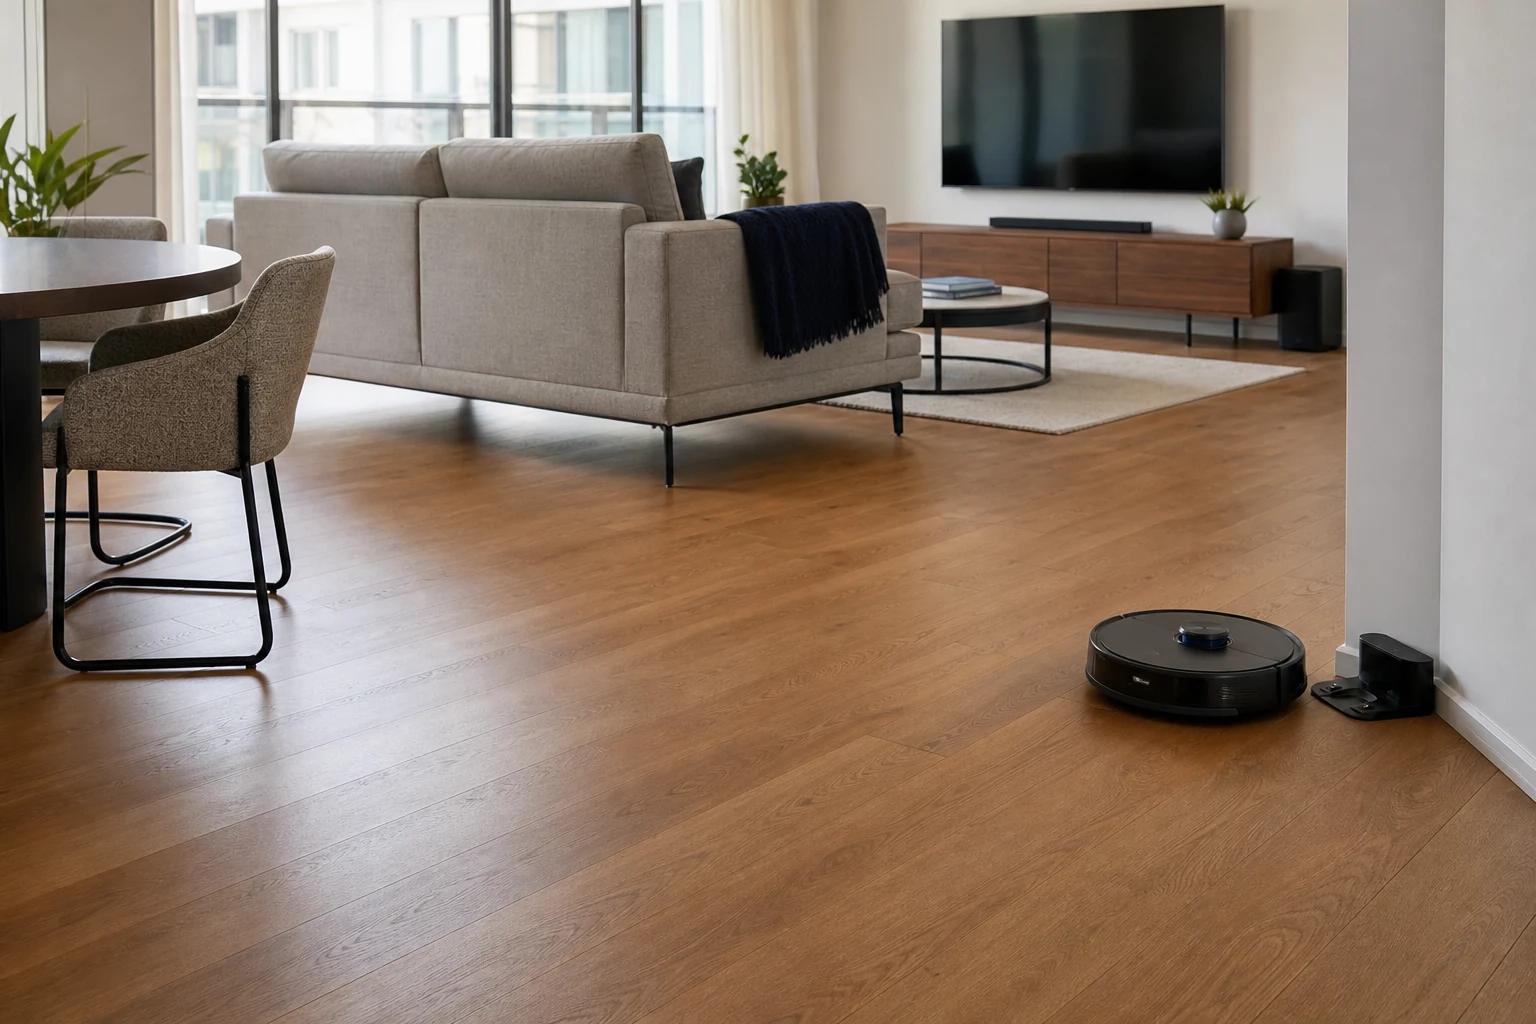
扫地机器人只能清洁“实际能进去”的地面。沙发底差 2 毫米、餐椅底座像围栏、充电线拖地、地毯流苏和被门挡住的基站,都会让自动清扫变成每天救援。家具购买前就应设计连续路径。
量真实机器,不只看宣传参数
记录机身直径、包含激光雷达或摄像头的总高、边刷伸出、转弯空间和基站尺寸。净高不要等于机器标称高度,要给地面不平、地毯边和家具下垂留余量。
门槛能力也要实测。圆滑 15 毫米过渡可能比尖锐 12 毫米台阶更容易通过,实际还受轮胎、角度和摩擦影响。
家具底部要么充分进入,要么完全挡住
最差状态是机器能钻进去,却被中梁、下垂床架或雷达塔卡住。沙发、床和电视柜要检查整块底面,不只量四条腿。若不需要清扫底部,可用连续踢脚或挡条阻止半进入,不留难清洁窄缝。
桌椅间隙要大于机身
量餐椅腿、桌座、花盆和边几之间的最窄处。斜向进入时需要比直径更宽的空间,可先在机身直径外增加约 5–10 厘米测试。悬臂椅、低横杆和密集桌腿容易困住边刷。
为餐椅规定一个可重复的“清扫位置”:安全地抬上桌、拉到固定标记,或直接选择底座足够通行的椅子。
基站不能只求隐藏
基站需要平地、稳定背墙、电源和厂家要求的前侧净空。不要放在门后、矮柜下或常移动垃圾桶旁。集尘基站还要能打开顶盖、取尘袋、拆刷子和触及插座。远离水花、暖气和垂地窗帘。
收好线缆和软织物
电视、台灯、充电器和音箱线应抬到边刷以上或固定进理线槽,不能留下可卷入的环。插线板固定并保留散热。窗帘、床裙、盖毯、拉绳和长流苏离开地面,宠物玩具和充电线设置每日收纳篮。
地毯和门槛从多个角度测试
地毯边缘要平整固定,防滑垫需适配地板。厚长绒、黑色边框、反光图案可能影响部分传感器,以具体型号说明为准。门槛要测试正向、斜向和返回;加过渡坡时不能制造新的绊倒、门扇或无障碍问题。
保护轻物、宠物水和高差
轻花架、落地灯、宠物碗和装饰屏可能被碰移,应使用稳定底座或抬高。水碗可设禁区,但物理托盘也要无法爬上。落地镜和玻璃可能干扰导航,楼梯和高差不能只依赖电子地图,物理环境本身也应保守安全。
跨房间保持连续路线
从基站画到每个房间再返回,门按日常位置,不要测试时全部固定敞开。门吸、浴室地垫、洗衣篮和宠物门常常截断路线。参考家具动线规则,让人的主通道和机器清扫边界都稳定。
用生活一天后的房间测试
在 Aedifex 中放入机器人圆形、基站前区、低家具、地毯、门槛、线缆和门。真实运行应在居住一天后进行,记录每次被救、反复碰撞、漏扫和清尘不便。用户型规划工具比较不同家具腿型。
快速清单
- 量过总高、直径、边刷、转弯、基站和维护空间。
- 床、沙发和柜体整块底部都有高度余量。
- 家具底部要么顺畅通行,要么完全阻挡。
- 狭缝比机身更宽,并测试斜向进入。
- 餐椅有固定清扫位置。
- 基站回充、取袋、拆刷和插座都可达。
- 线缆、窗帘、盖毯、流苏和玩具已收好。
- 地毯和每个门槛双向测试。
- 宠物水、轻底座、镜子、楼梯有物理保护。
机器人友好不等于家里空无一物,而是边界明确、物品稳定、地面连续。路线确认后,可用室内设计工具比较家具底座,并在/register保存布局。
扫地机器人友好布局:家具净高、通道和基站
假设扫地机器人高100毫米,沙发最低固定底部距完成地面105毫米。另加假设10毫米竖向运行预留,区分机身高度与可靠进入。
剖面把运行预留当独立顶部损失。105−10−0−100=−5毫米,即使机器人低于标称开口也可能不足。
编号与标记对应下文说明;以标注尺寸为准,不从屏幕量数。
1:顶部固定占用;2:下部固定高度;3:下部物体上方的活动高度。
| 输入项 | A | B |
|---|---|---|
| 可用总高 (mm) | 105 | 125 |
| 顶部损失 (mm) | 10 | 10 |
| 下方固定构造 (mm) | 0 | 0 |
| 活动所需高度 (mm) | 100 | 100 |
改变条件与核验证据
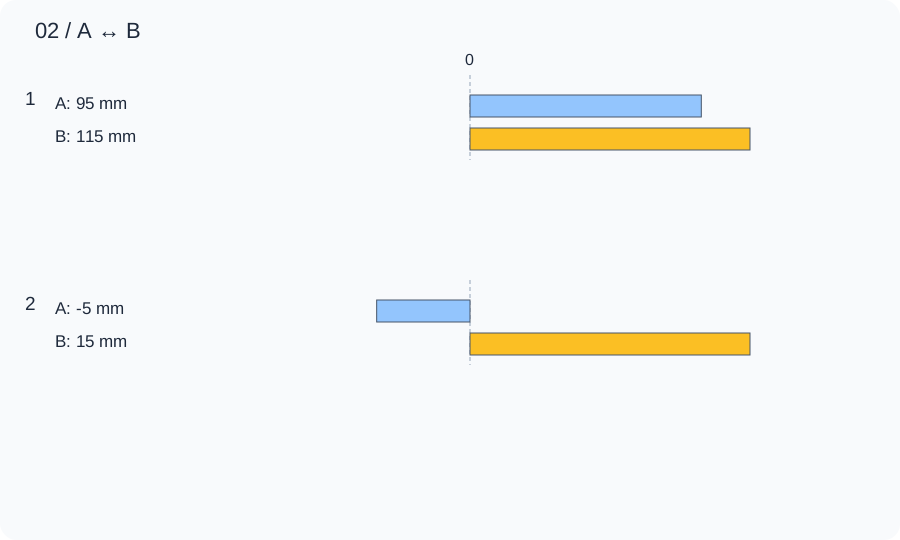
核实125毫米底部后结果15毫米。不能用临时垫腿实现,应比较适当设计家具或接受手动清洁区。
| 计算关系 | A | B |
|---|---|---|
| 1. 未分配高度 | 95 mm | 115 mm |
| 2. 扣除活动高度后的余量 | -5 mm | 15 mm |
量横梁、防尘布和坐人下垂后的最低点,再按说明监督测试具体机器。另测水平进入、地毯和退出,竖向加减不保证导航。
动手试一试
扫地机器人友好布局:家具净高、通道和基站
假设扫地机器人高100毫米,沙发最低固定底部距完成地面105毫米。另加假设10毫米竖向运行预留,区分机身高度与可靠进入。
输入范围: 1–10000 · 步长: 1
输入范围: 0–10000 · 步长: 1
输入范围: 0–10000 · 步长: 1
输入范围: 0–10000 · 步长: 1
负余量表示所选占位相互重叠,请调整输入或方案。
- 未分配高度
- 95 mm
- 扣除活动高度后的余量
- -5 mm
参考边界 — 可用总高: 105 mm
蓝色虚线:比较边界;红色尺寸线:不足量。
扣除活动高度后的余量: −5 mm · 缺 5 mm
105 − 10 − 0 − 100 = -5 mm
量横梁、防尘布和坐人下垂后的最低点,再按说明监督测试具体机器。另测水平进入、地毯和退出,竖向加减不保证导航。
这是教学假设,并非实测住宅或施工核验。结果只描述此处简化的几何或预算条件。修改仅保留在当前页面,刷新后恢复默认。